
Fél centiméternél kisebb hibával méri saját alakját az MIT puha érzékelőbőre
Sérült optikai szálakkal is képes felismerni saját térbeli alakját az MIT kutatóinak puha érzékelőlapja. A laborban fél centiméternél kisebb hibával dolgozó fejlesztés mozgást és érintést is érzékelhet, később pedig játékokban, virtuális valóságban vagy fizioterápiában kaphat szerepet.

A hajlításkor elvesző fény árulja el az alakját
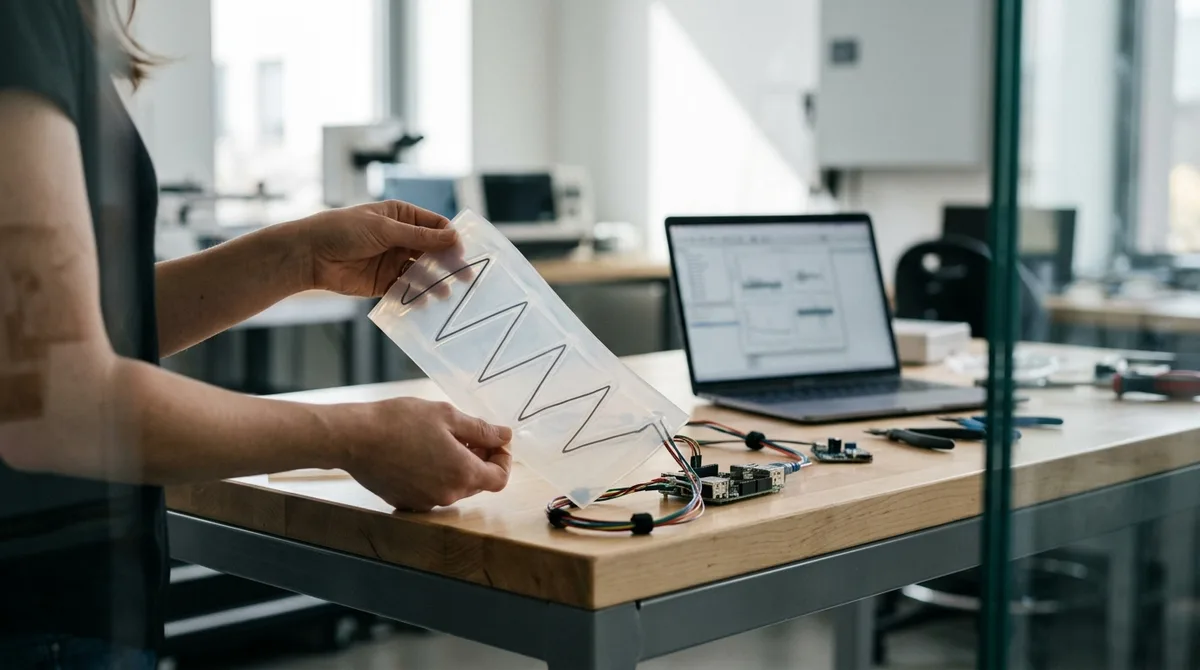
A kutatók szilikonlapba ágyazott optikai szálakkal követik a felület alakváltozását. Ezek belseje üveg helyett rugalmas gumiból készül, körülötte feketére színezett burkolattal. Egyik oldalukat szándékosan érdesítették: így eltérő mennyiségű fény vész el attól függően, melyik irányba hajlanak.
Minden szál egyik végén LED, a másikon fényérzékelő található. A mért jelekből egy algoritmus állítja össze a lap háromdimenziós alakját. Maga az érzékelőfelület teljesen puha, de a szerkezet egésze nem nyújtható; az adatgyűjtést külső áramkör végzi.
A prototípus 16 x 16 x 0,5 cm méretű, benne 14 fényvezető fut cikkcakkban, két rétegben. A megfelelő elrendezést először szimulációkkal keresték meg. Ezekben a szálak megdöntése többet javított a pontosságon, mint további érzékelőelemek hozzáadása.
A pontosságot ismert formákon ellenőrizték
Az elkészült lapot három, ismert alakú, 3D-nyomtatott formára fektették. A valódi és a számított felület közötti négyzetes középeltérés 0,37, 0,28 és 0,45 cm volt. A fél centiméternél kisebb hiba tehát a térbeli alak rekonstruálására vonatkozik, nem az érintés erejének mérésére.
A sérüléstűrést is vizsgálták: néhány elvágott vagy lecsatlakoztatott szál mellett a többi továbbra is lehetővé tette az alak felismerését. A szimulációban legfeljebb három fényvezető kiesésekor 0,3 cm alatt maradt a hiba, öt kiesésétől viszont körülbelül 1 cm-re vagy afölé nőtt.
A jelenlegi számítás MATLAB környezetben másodpercenként körülbelül háromszor fut le. Ebbe a mintavétel, az adatok naplózása és a megjelenítés is beletartozik.
Érintést már érzékel, az erőt még nem méri pontosan
A szálak nyomásra is reagálnak: egy fizioterápiás bemutatóban például az alkar megnyomását érzékelték. A rendszer azonban nem ad kalibrált értéket arról, milyen erős az érintés, és ez az üzemmód az alakfelismeréstől külön működik.
A testen viselt változatokat a tanulmány egyik szerzője saját magán mutatta be. A csukló és a könyök szögének követéséhez egyszerűbb számítási módszert használtak, mert az ízületeknél fellépő nyúlás megzavarja az alakrekonstrukciót.
Kaitlyn Becker társszerző szerint olyan eszközöket szeretnének készíteni, amelyekkel a fizioterapeuták pontosabban összevethetik a kezeléseket és számszerűsíthetik a páciens fejlődését. Lehetséges alkalmazásként játékvezérlés, virtuális mozgáskövetés, robotok távirányítása és puha robotok is felmerültek.
Okosruhákhoz előbb vékonyabb szálak kellenek
A mostani, 1 mm vastag szálak még túl vastagok ruházati felhasználáshoz. A csapat először vékonyabb lapot szeretne készíteni; a fényvezetők vastagságát később akár néhány tíz mikrométerre csökkentenék. Több ilyen elem beépítésével okosruhák is készülhetnének.
További kutatási irány a gyorsabb számítás, a több érzékelőréteg és a nyújtható elektronika. Olyan külön lap kialakítását is felvetették, amely az erőt és az alakot egyszerre tudná mérni.
A cikk mesterséges intelligencia segítségével készült; a szerkesztőség ellenőrizte és jóváhagyta. Impresszum